
eHand-20
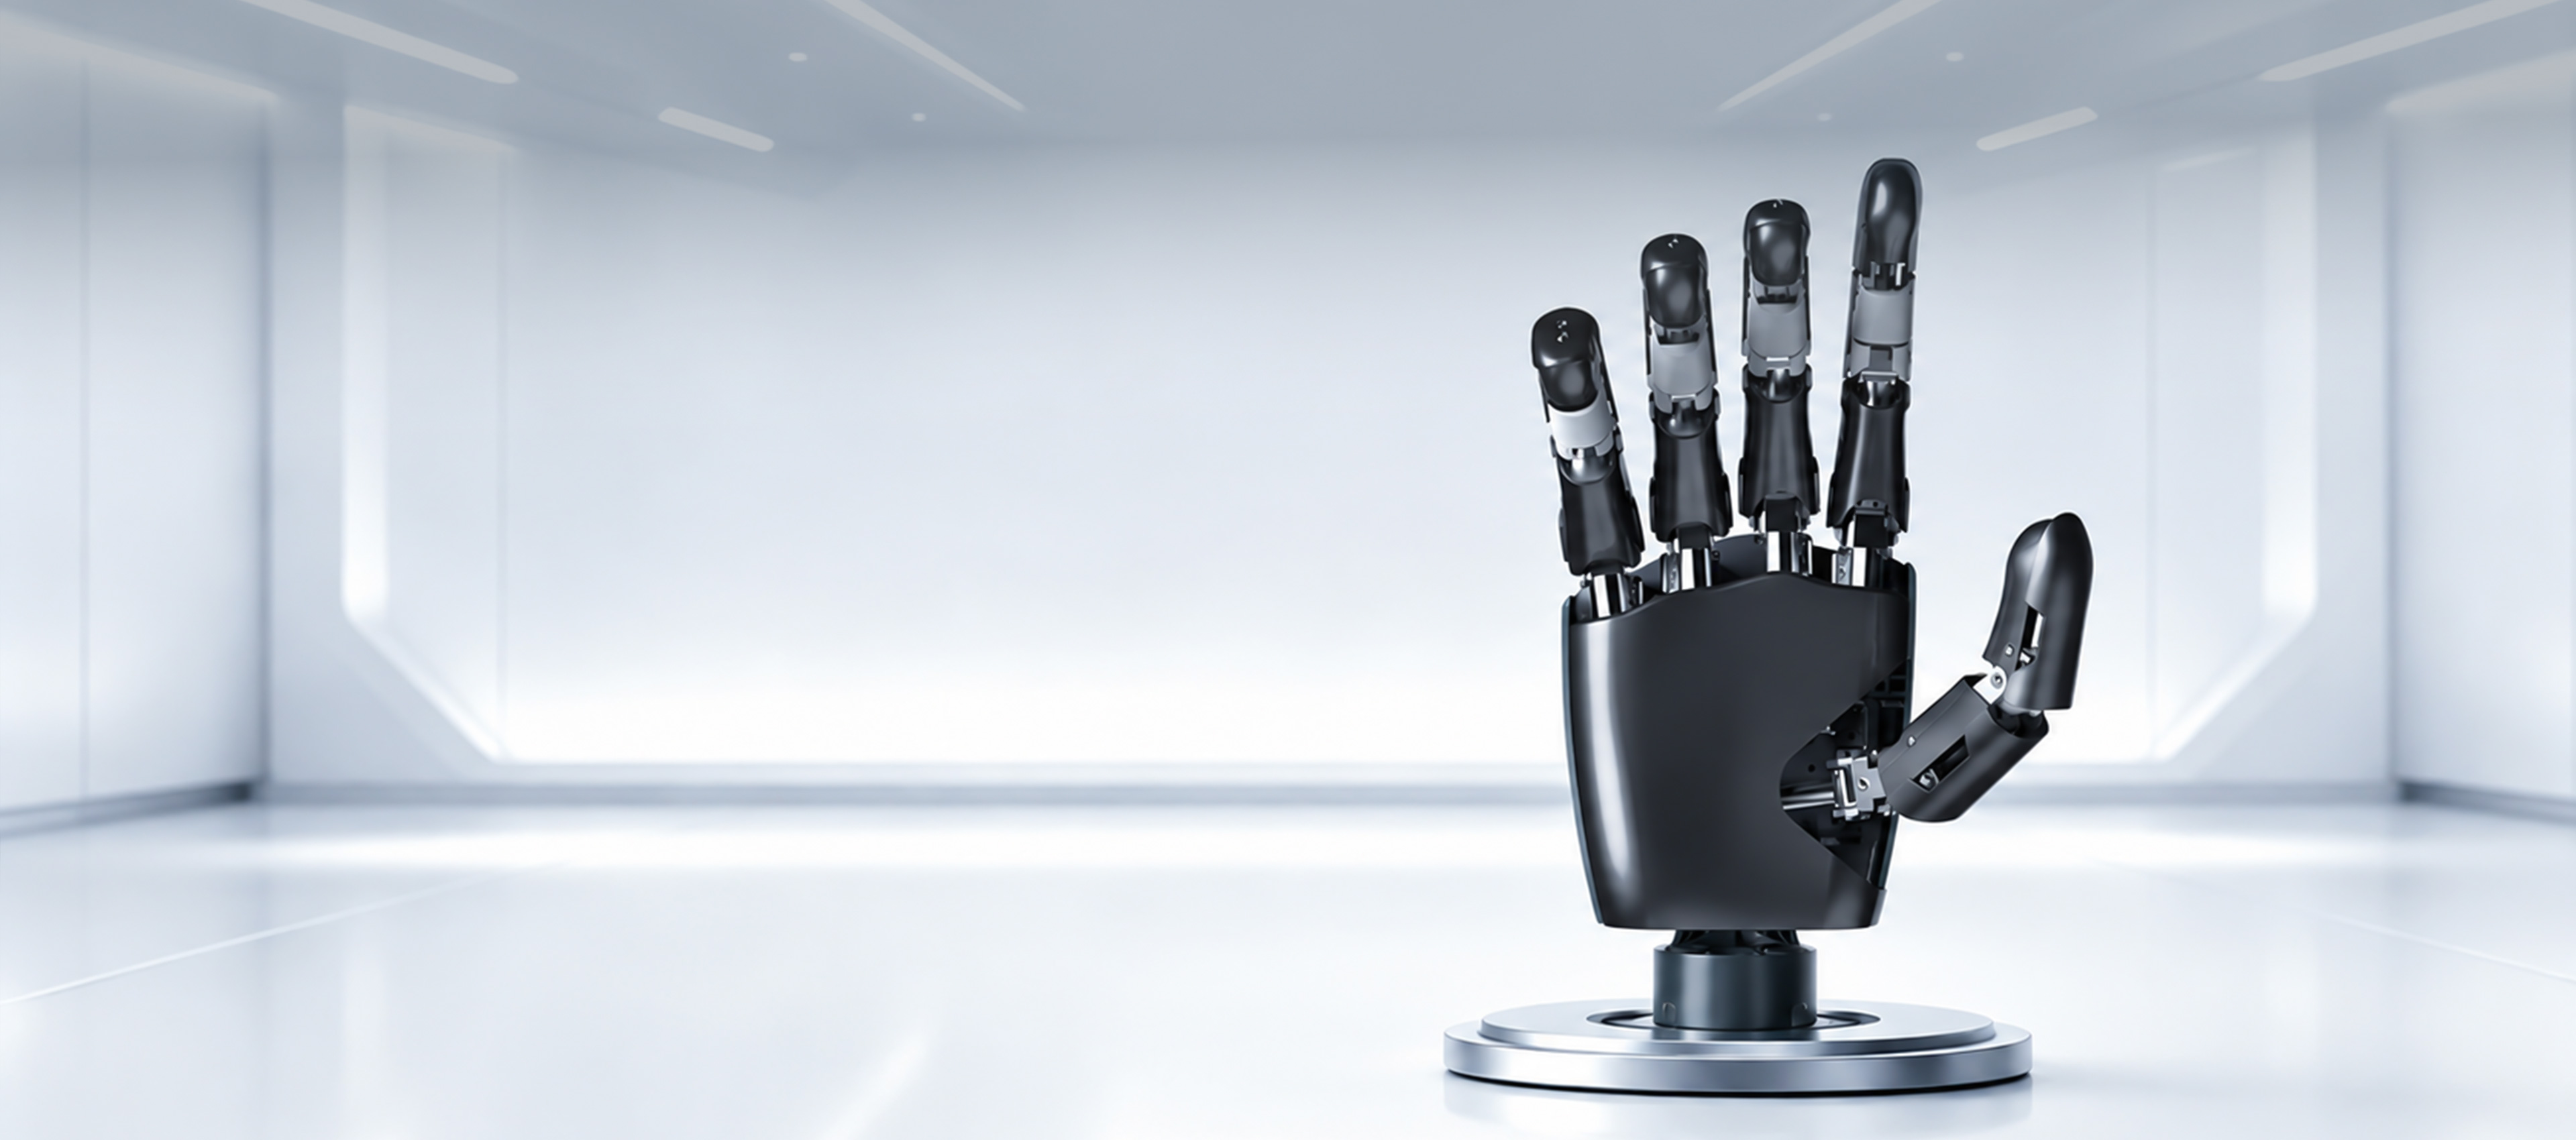
eHand-20 是慧灵科技面向人形机器人与精细操作场景推出的 20 自由度灵巧手。五指全布局、每指 4 个全主动关节,20 个关节均采用可反驱直驱方案,配合 FOC 矢量控制与 1000Hz×20 轴高频控制,通过 MIT 力位混合控制实现柔顺抓取与动态力调,捏、捻、旋、插、按等精细动作成为标准能力。
产品特点
20 个全主动自由度
五指全布局、每指 4 个主动关节,拇指独立具备掌根屈伸与侧摆,四指带独立侧摆 ±40°、屈伸达 90°。在接近人手尺寸的空间里集成 20 套自研直驱关节——捏、捻、旋、插、按由此成为标准能力,而非演示特技。
全直驱带来的天然力反馈
20 个关节全部直驱且支持反向驱动,中间没有减速器阻隔,接触力直接回传关节,力矩可由电流环实时估计;配合 1000Hz×20 轴高频采样,抓取过程中的接触与滑移在毫秒级被响应。手不必"硬"才能抓准,敢让,才抓得稳
FOC + MIT 力位混合
FOC 矢量控制精确驱动每一相电流,MIT 力位混合控制让位置与力在同一回路里协同调节:捏鸡蛋不破、抓玻璃杯不碎,受碰撞与抖动时不掉物。1000Hz×20 轴保证 20 个关节同步不滞后。
650g 的手,5kg 的力气
最大提拉负载 5kg,自重 650g,负载自重比约 7.7:1;11–13V DC 宽压供电,标配 12V 20A 电源适配器(额定功率不低于 200W),XT30 供电 + RJ45(100BASE-TX)通信,可直接接入主流机器人本体控制链路,不用为装一双手改整机
产品参数
主动自由度
20,每指4个
关节数量
20,每指4个
自重
650g
尺寸
196 mm x87 mmx40 mm(随手姿态变化,为参考值)
最大提拉负载
5kg
驱动方式
可反旋转直驱关节
控制算法
FOC矢量控制驱动
控制频率
1000 Hzx20轴
控制模式
MIT力位混合控制
通信接口
RJ45以太网100BASE-TX
工作电压
11-13 VDC(标称12V)
电源适配器
标配12V20A(额定功率不低于200W)
对外接口
XT30(电源)+R45(通信)